Van concept naar toekomstproject
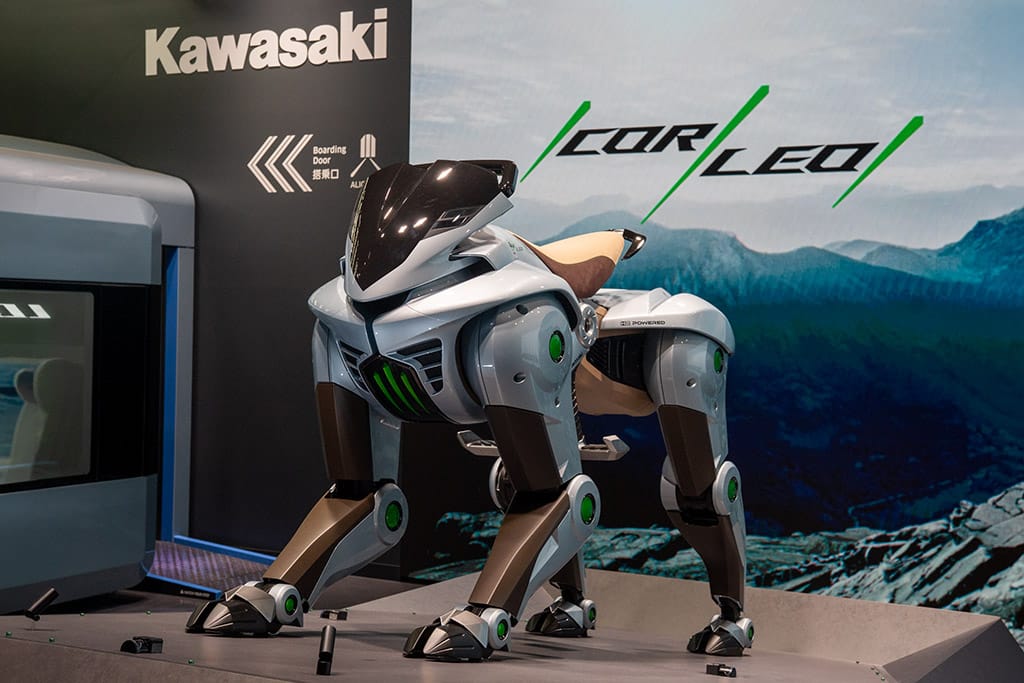
Het is inmiddels anderhalf jaar geleden dat Kawasaki de motorwereld verraste met de CORLEO. Het futuristische allterrainvoertuig op vier robotpoten leek rechtstreeks uit een sciencefictionfilm te komen, maar Kawasaki presenteerde het nadrukkelijk als een nieuwe vorm van persoonlijke mobiliteit.
Dat het de Japanners ernst is, bleek later uit een patent dat meer inzicht gaf in de werking van het robotpaard. Daarmee werd duidelijk dat Kawasaki verder kijkt dan alleen een spectaculair tentoonstellingsmodel.
Nu volgt een volgende stap. Van 5 tot en met 8 november staat de CORLEO op de Kawasaki-stand tijdens de EICMA in Milaan. Bezoekers kunnen daar een mock-up op ware grootte bekijken en voor het eerst zelf ervaren hoe groot het voertuig daadwerkelijk is.
Een werkend prototype is het overigens nog niet. De presentatie draait vooral om het tastbaar maken van Kawasaki’s toekomstvisie.
Vier poten en een waterstofmotor
De CORLEO combineert vier onafhankelijk bewegende robotpoten met technologie die Kawasaki in ruim vijftig jaar motorfietsontwikkeling heeft opgebouwd. Het doel is een voertuig dat zich moeiteloos over terrein kan bewegen waar conventionele motorfietsen en quads tegen hun grenzen aanlopen.
De besturing moet daarbij zo natuurlijk mogelijk verlopen. Net als bij paardrijden gebruikt de bestuurder zijn lichaamsgewicht om richting en beweging te bepalen. Kawasaki wil daarmee de stabiliteit van een vierpotige robot combineren met het gevoel van controle en rijplezier dat motorrijders kennen.
Voor de energievoorziening voorziet Kawasaki een 150cc-waterstofmotor die elektriciteit opwekt. De waterstof wordt opgeslagen in tanks aan de achterzijde van het voertuig. De aandrijving van de robotpoten verloopt elektrisch.
Concrete prestaties, zoals vermogen, topsnelheid en actieradius, zijn nog niet bekendgemaakt.
Navigatie houdt zelfs rekening met wilde dieren
Naast de mechanische ontwikkeling werkt Kawasaki aan een geavanceerd navigatiesysteem. Dat moet niet alleen de route bepalen, maar ook rekening houden met de omstandigheden onderweg.
Zo wil Kawasaki informatie over het weer, de temperatuur en de toestand van de ondergrond gebruiken om veilige routes te adviseren. Zelfs de aanwezigheid van wilde dieren moet daarbij worden meegenomen.
De route-informatie moet beschikbaar komen op het instrumentarium van de CORLEO en via gekoppelde slimme apparaten. Het systeem maakt deel uit van Kawasaki’s zogeheten SAFE ADVENTURE-concept, waarmee de fabrikant het verkennen van bergachtige gebieden toegankelijker en veiliger wil maken.
Kawasaki mikt op 2035
Opvallend is vooral hoe serieus Kawasaki het project inmiddels benadert. De ontwikkeling is ondergebracht bij het SAFE ADVENTURE Business Development Team, dat rechtstreeks rapporteert aan de president van Kawasaki Heavy Industries.
Daarmee is de CORLEO meer dan een experiment van de motorfietsdivisie. Het project brengt kennis uit verschillende bedrijfsonderdelen samen, waaronder robotica, waterstoftechnologie en voertuigontwikkeling.
Kawasaki heeft bovendien een concrete doelstelling geformuleerd: volledige commercialisering rond 2035. Of dat daadwerkelijk haalbaar is, moet de komende jaren blijken. Voorlopig bevindt de CORLEO zich nog in de conceptfase.
Voor wie niet zo lang wil wachten om Kawasaki’s robotpaard in levenden lijve te zien, is er volgende week alvast een mogelijkheid. De CORLEO staat van 5 tot en met 8 november op stand N46 in hal 11 van de EICMA in Milaan, tussen Kawasaki’s nieuwe en bestaande motorfietsmodellen.